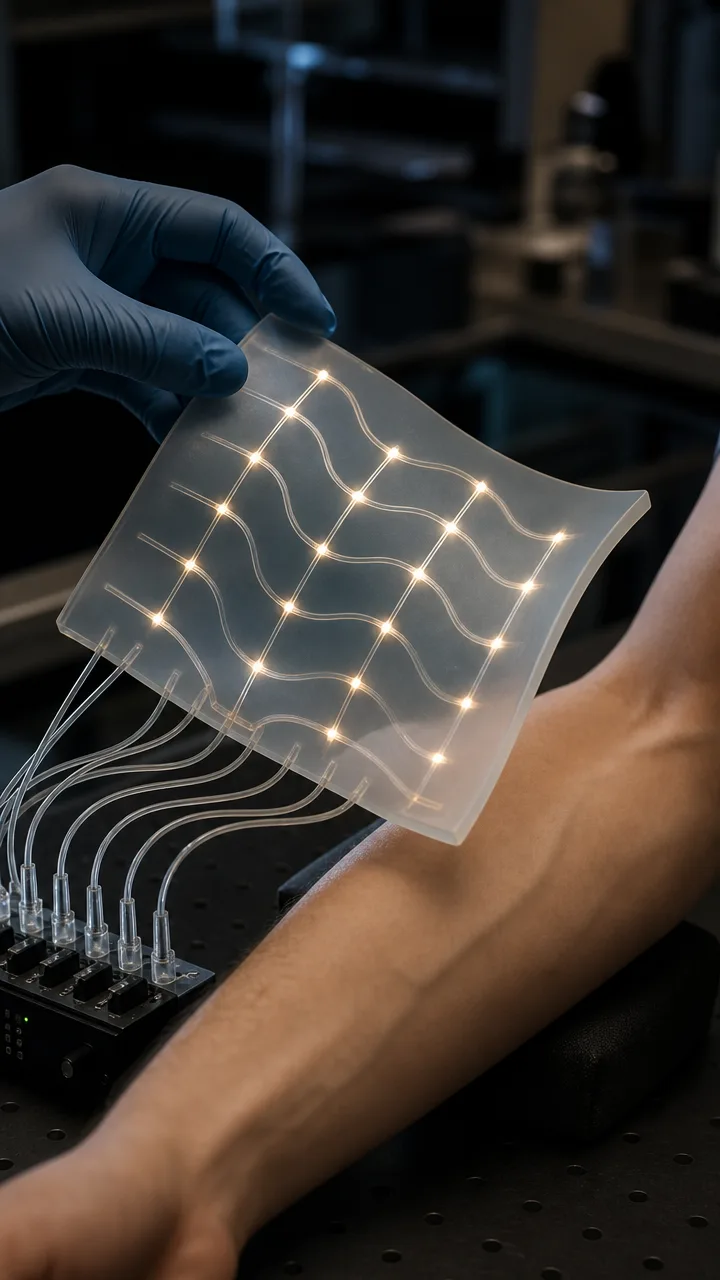
Инженери од MIT развија мека силиконска површина што може да ја следи сопствената тродимензионална форма и да регистрира допир. Технологијата би можела да се користи за поинтуитивни контроли во игри и виртуелна реалност, како и за следење на движењата при физикална терапија.
Системот се темели на низа оптички брановоди вградени во силиконски лист. Наместо класично стаклено влакно, истражувачите употребиле флексибилно гумено јадро со темна обвивка. Едната страна на обвивката е намерно направена погруба, па светлината се губи различно зависно од тоа на која страна е свиткано влакното. На тој начин сензорот не само што детектира свиткување, туку и неговата насока.
На едниот крај од секој брановод има LED светло, а на другиот сензор што ја мери преостанатата светлина. Надворешна електроника ги собира податоците и преку алгоритам создава проценка на целата форма на листот во 3D простор.
Прототипот има 14 брановоди, распоредени во два слоја по седум влакна, во цик-цак шема. Тие се сместени во силиконски лист со димензии 16 x 16 сантиметри и дебелина од половина сантиметар. Самите влакна се долги по 160 милиметри.
При тестирање над 3D-печатени калапи, отстапувањето меѓу реконструираната и вистинската површина изнесувало 0,37, 0,28 и 0,45 сантиметри, зависно од формата. Во симулации, системот задржал грешка под 0,3 сантиметри и кога до три од вкупно 14 брановоди биле оневозможени. Тоа укажува дека листот може да продолжи да работи и при делумно оштетување.
Површината реагира и на притисок, што е прикажано со поставување на подлактица. Сепак, сегашниот систем не ја мери прецизно силата на притисокот, а препознавањето допир функционира одделно од следењето на формата.
Истражувачите планираат да работат на потенки влакна, побрза обработка на податоците и повеќе слоеви брановоди. Денешните влакна се дебели околу еден милиметар, но во иднина би можеле да се сведат на десетици микрометри, што би отворило пат за паметна облека и попрактични носливи сензори.